阿克曼移动底盘
前轮阿克曼转向、后轮驱动,支持遥控与线控,通过 CAN 接口与上层程序连接,开展车辆运动控制实验。
MOBILE ROBOTICS R&D PLATFORM
图蜂科技 · BA-LITE
面向高校教学、SLAM 与导航算法实验、多传感器数据采集,将阿克曼底盘、车载计算和感知设备集成到同一平台,连接课程学习与实车开发。
含税费、运费、线上课程及一年质保
获取配置与交付清单 ↗查看配置参数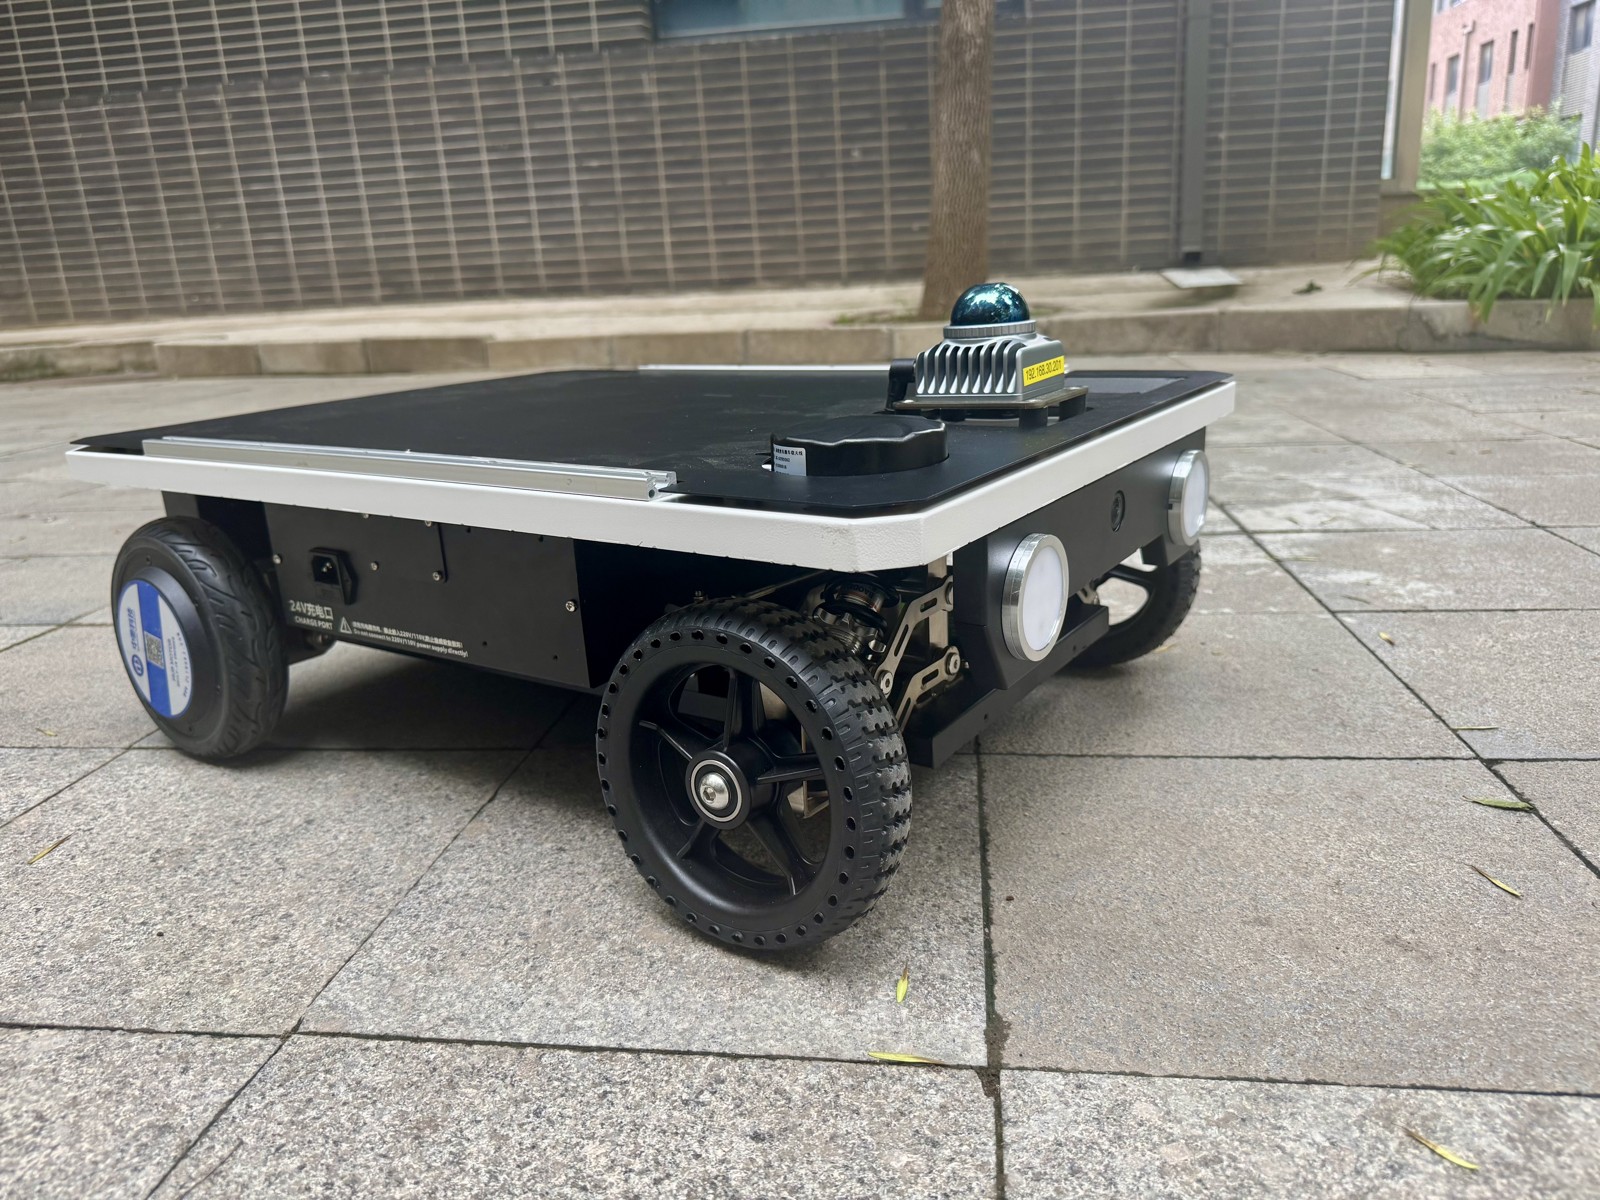
黑蚁 LITE 实物示例;传感器型号、数量与安装方式以确认配置为准。
FROM LEARNING TO REAL EXPERIMENTS
为车辆控制、传感器接入与上层算法实验提供共同的硬件和开发基础。具体驱动、算法与演示项目按交付清单确认。
前轮阿克曼转向、后轮驱动,支持遥控与线控,通过 CAN 接口与上层程序连接,开展车辆运动控制实验。
集成激光雷达、工业相机、IMU 与 GNSS/RTK,开展数据查看、录制与回放;支持 PTP、NTP 及 PPS+TOD 相关授时接口。
标准交付 ROS1,配合 Docker 和远程调试工具。需要 ROS2 时按项目提供方案,具体驱动、算法与配套资料在交付前确认。
RESEARCH CAPABILITIES
适用于教学科研及受控实验场地。实验效果受配置、软件、环境和操作条件影响。
学习二维、三维建图的数据采集、地图生成、保存与回放流程,为算法调试和离线分析准备数据。
在已有地图中开展定位调试;满足卫星接收与差分数据条件时,开展 GNSS/RTK 定位实验。
围绕全局规划、局部规划、目标点及多航点导航开展实验,理解感知、定位、规划与控制的连接关系。
COURSES & SUPPORT
使用手册与线上课程通过独立链接在购买后提供。课程按标准 ROS1 环境组织;ROS2 对应资料按需求确认。
开箱、结构认识、开机遥控、连接与基础功能验证。
通信机制、开发环境、程序入门、Docker、rosbag 与主从机通信。
传感器介绍、标定、时间同步、数据采集与可视化。
激光建图、数据录制、地图生成与实验实践。
GNSS、RTK、二维与三维激光定位相关内容。
全局规划、局部规划、避障与导航实验。
实际随车资料以课程资源清单为准。视频数量与教学课时分别确认。
TECHNICAL INFORMATION
| 产品型号 | BA-LITE |
|---|---|
| 转向与驱动 | 前轮阿克曼转向、后轮驱动 |
| 单底盘重量 | 28 kg |
| 整机参考重量 | 约 32 kg,包含传感器上装,按参考配置估算 |
| 整箱发货参考重量 | 约 38 kg,包含包装,不作为整备质量 |
| 最高速度/额定驱动功率 | 1.5 m/s / 400 W |
| 电池/底盘通信 | 24 V 12 Ah 磷酸铁锂 / CAN |
| 计算平台/运行内存 | APU1.1(RK3588S)/ 16 GB |
| 存储 | 32 GB eMMC + 256 GB 外置 SSD |
| 激光雷达 | Livox MID360S,按配置清单确认 |
| 开发环境 | 标准 ROS1,可按需求提供 ROS2 |
32 kg 为当前配置估算值,尚非实测结论。整机、包装重量随传感器、附件与包装方案变化;最终硬件、软件及服务内容以确认配置为准。
DELIVERY & SERVICE
QUESTIONS BEFORE PURCHASE
黑蚁 LITE(BA-LITE)是图蜂科技(北京)有限公司的移动机器人研发平台,用于高校机器人教学、SLAM 与定位导航实验、多传感器数据采集。
标准交付 ROS1,用户需要时可提供 ROS2。ROS2 的发行版、驱动、算法、课程与交付安排在需求阶段确认。
单底盘为 28 kg;装上传感器上装后,当前整机参考估算约 32 kg;含包装整箱发货约 38 kg。不同配置会影响最终重量。
源码存放在随车控制器内,使用手册与课程通过独立链接提供。具体交付文件及开放范围在交付清单中列明。
PRODUCT CONSULTING
图蜂科技(北京)有限公司
告诉我们运行场地、传感器需求与实验目标。